台达A2伺服驱动器之三环(备忘篇)
#前言 (PS.本文摘录之SmartServo网站。作为日更,也作为备忘,让我更好的理解和使用。) 我们都知道伺服器都包含三环:
(位置环 => 速度环 => 转矩环) 从左往右(从外到内) #三环系统框图 (因为本文主要记录的的A2的伺服,原来的系统框图中是由包含M系列的,所以ezASD开发平台下的路径或者是Loop_CMD命令,本文不会做说明。)
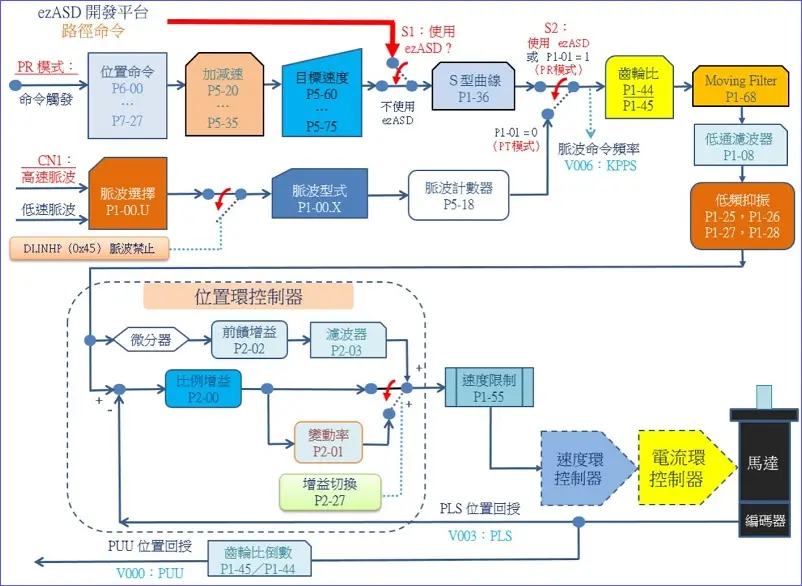
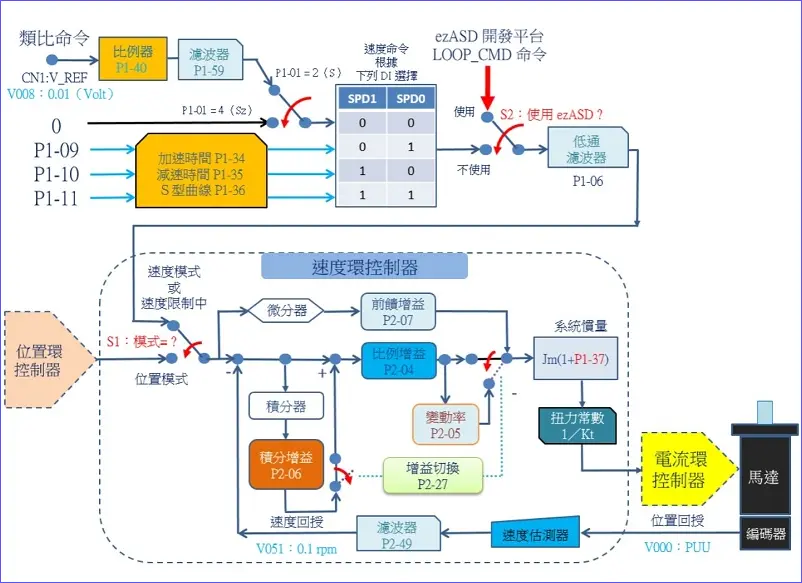
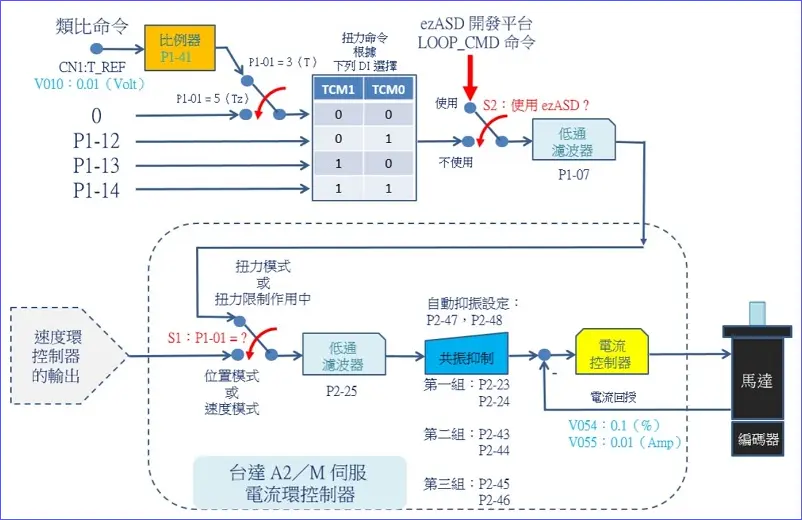
位置环在最外侧,其输出作为速度环的输入,而速度环的输出作为电流环的输入。
监控参数
位置:
-
回授位置:V000,单位 PUU(使用者單位)
-
回授位置:V003,单位 PLS(編碼器脈波單位)
速度:
-
回授位置:V000,单位 PUU(使用者單位)
-
回授速度:V051,单位 0.1 rpm(电机目前实际速度)
电流:
-
回授位置:V054,单位 %
-
回授位置:V055,单位0.01A
Log: 2019.07.28 发布本文