台达AS系列PLC通讯台达A2-M伺服-第一波-(全网首发)
本文是林建原创博文,转载需注明出处!谢谢~
浅谈A2伺服
台达A2系列伺服作为台达的智能伺服器的一款,在市场有一定的占有率,而我一直和销售人员还有用户说,如果你需要的只是一款接受脉冲的伺服。那么你用B2系列,如果你需要大功率的驱动器,那么用A2-L。今天我为大家要说的是A2-M的伺服驱动器。(在此感谢中奇教授对这款驱动器的投入。)
A2-M驱动器支持的控制模式:(P1-01 := 000x 或者010x)PT脉冲/PR内部定位/S速度/T转矩/CanOpen 0:PT模式 1:PR模式 2:S模式 3:T模式 4:Sz模式 5:Tz模式 6:PT/S模式 7:PT/T模式 8:PR/S模式 9:PR/T模式 A:S/T模式 B:CanOpen(Half)模式 C:CanOpen(Full)模式 D:PT/PR模式 E:PT/PR/S模式 F:PT/PR/T模式
伺服参数
下面个别参数是需要在驱动器设置后断电重启的。 P1-01 = 操作模式 := 1 ; <重启有效> P1-34 = 加速时间 := 100 ;(ms) P1-35 = 减速时间 := 100 ;(ms) P1-36 = S曲线滤波 := 50;(ms) P2-10 =DI1功能 :=16#0101;(使能) P2-11 =DI2功能 :=16#0102;(消除故障) P2-12 =DI3功能 :=16#0124;(Org原点信号) P3-00 = 站号 := 1 ;<重启有效> P3-01 = 通讯速率 := 16#0403 ;
伺服接线
1.CN1接入NPN的Org原点信号到34号。 2.CN6接入CAN_H和CAN_L还有GND的通讯电缆。
PR配置
ASDA Soft V5软件步骤
软件可以移步到官网下载,或者到我之前的博文中的全家桶里面也有。
通过USB-D的打印机线,接入驱动器CN4接口。
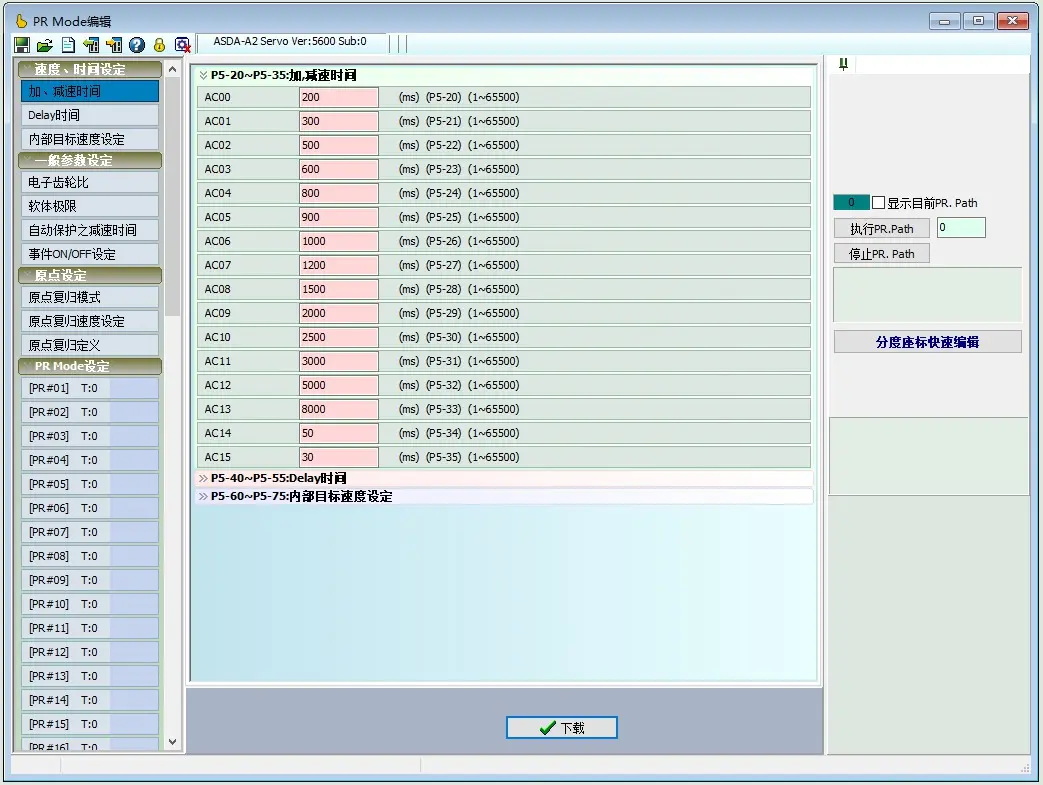
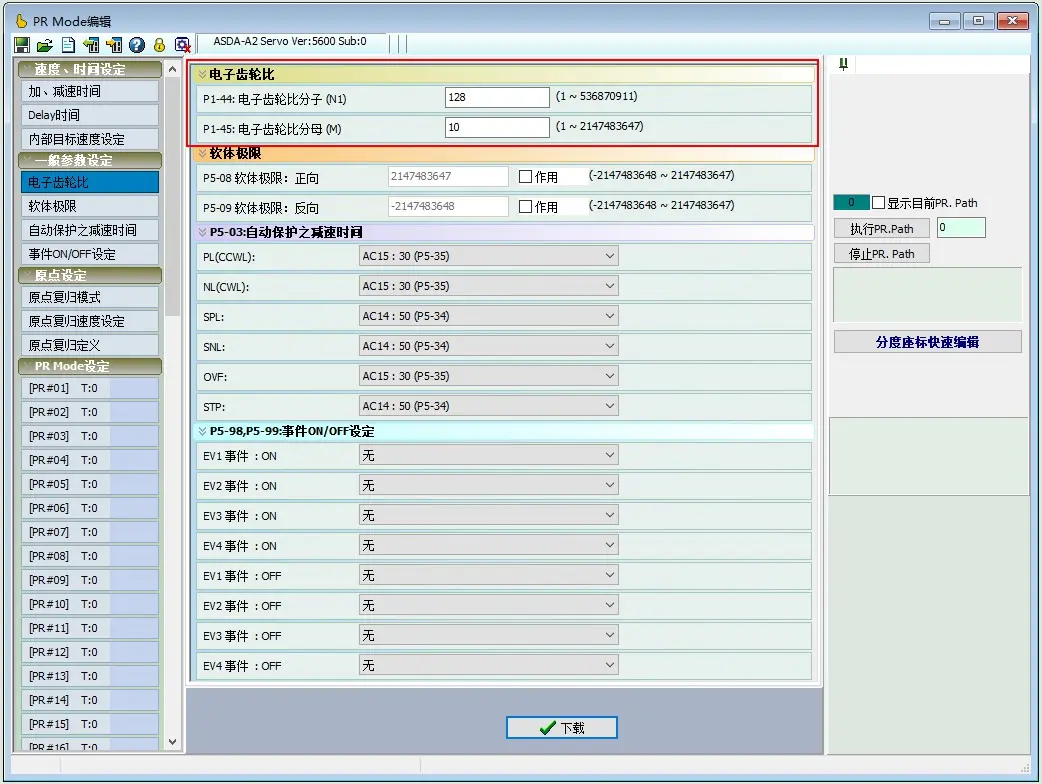
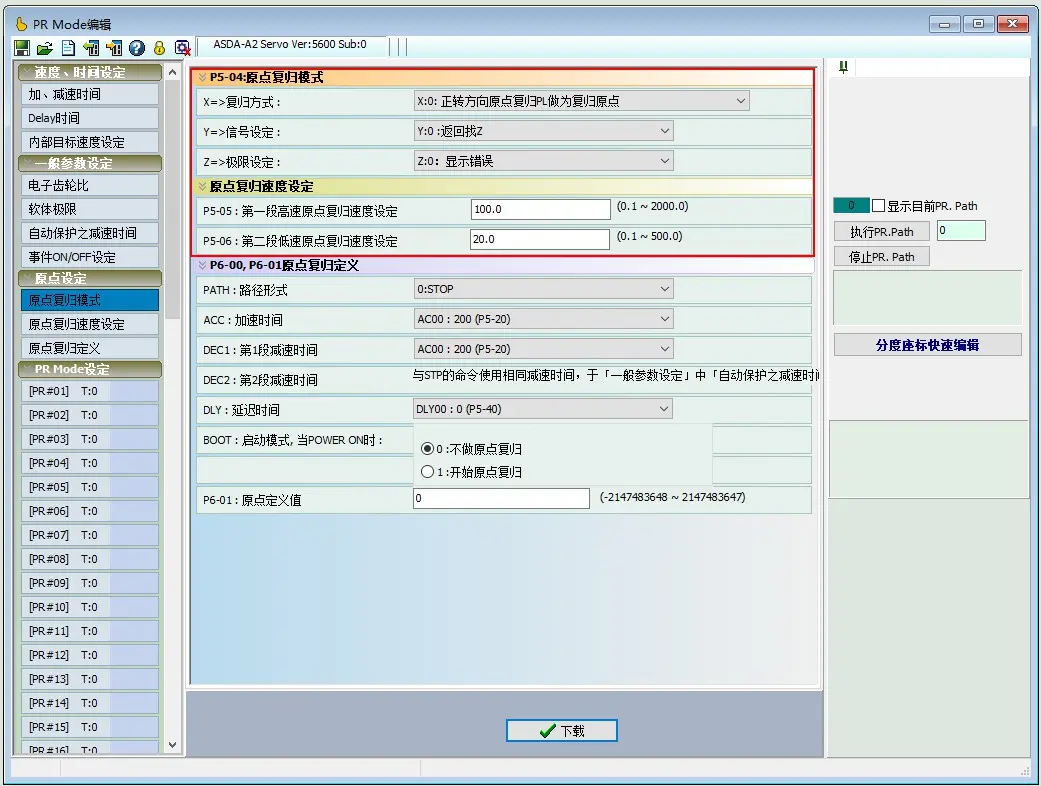
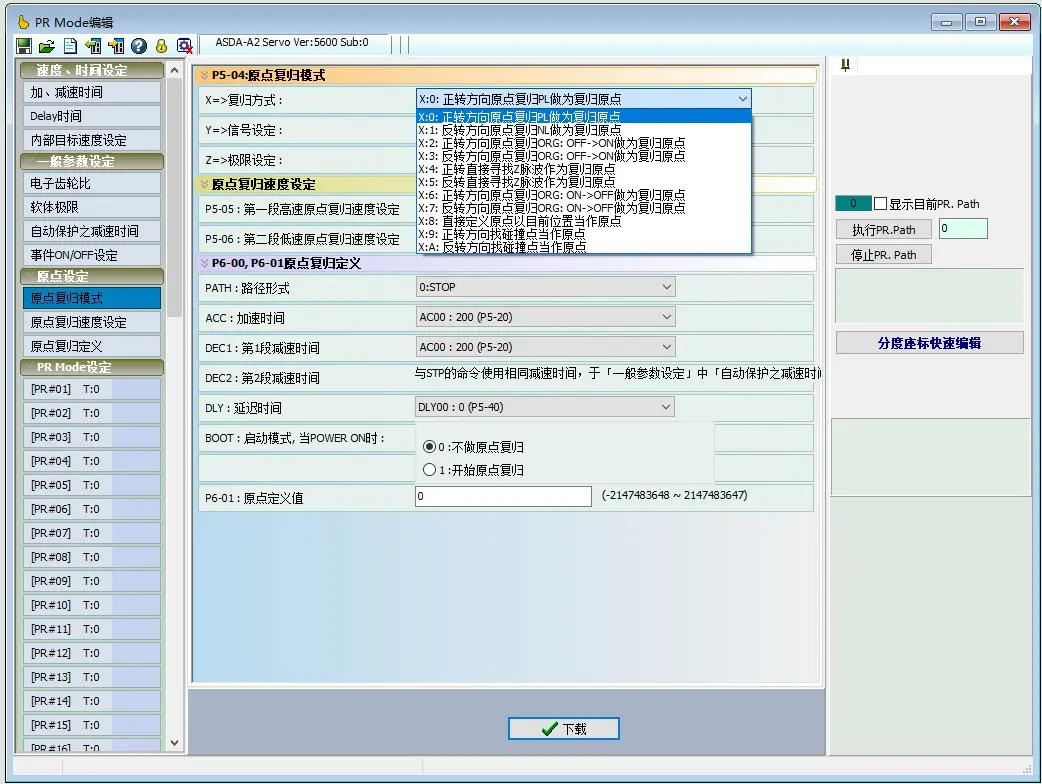
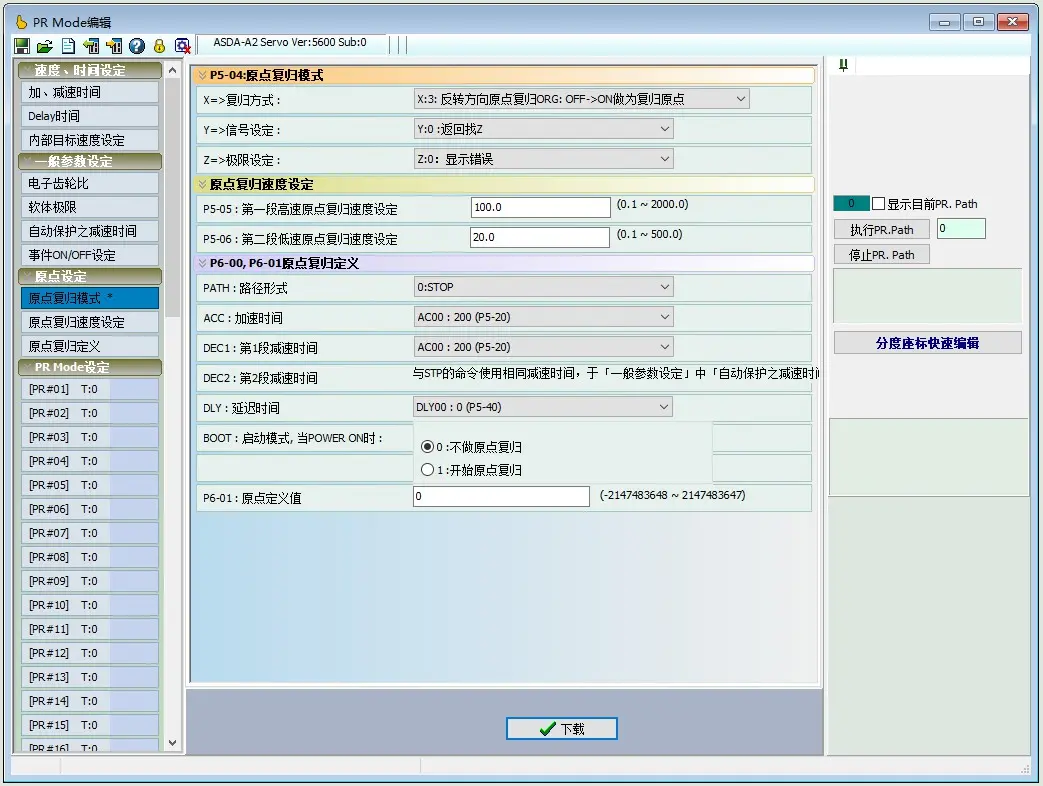
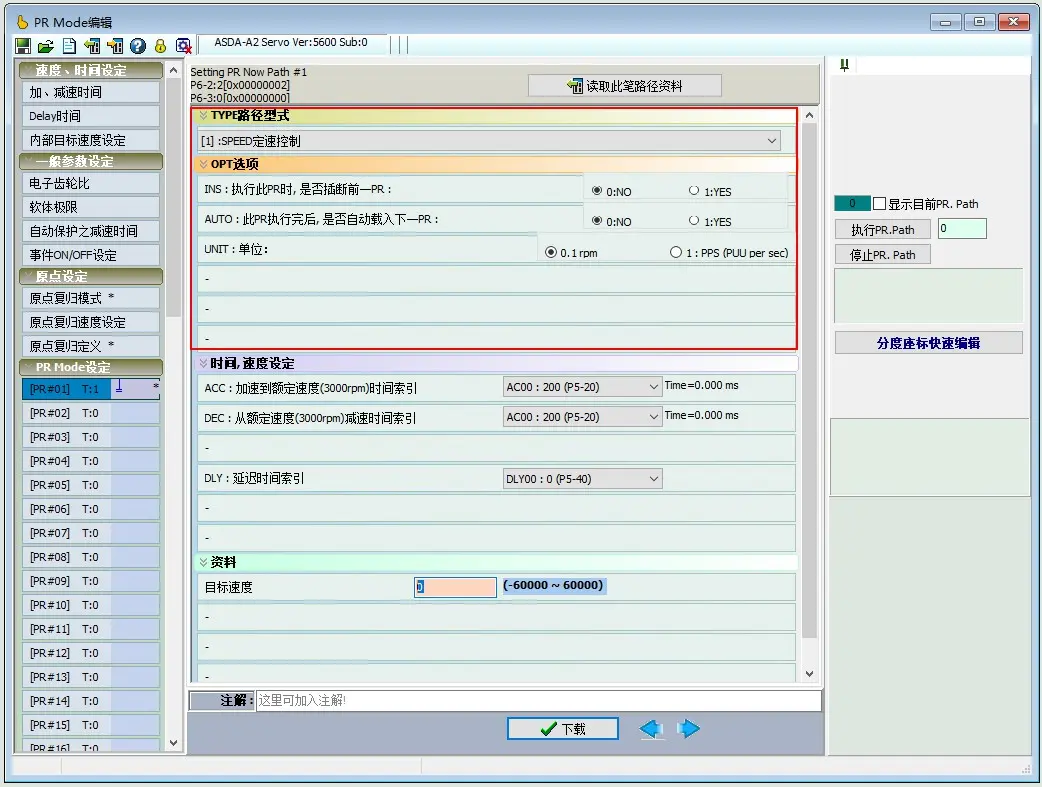
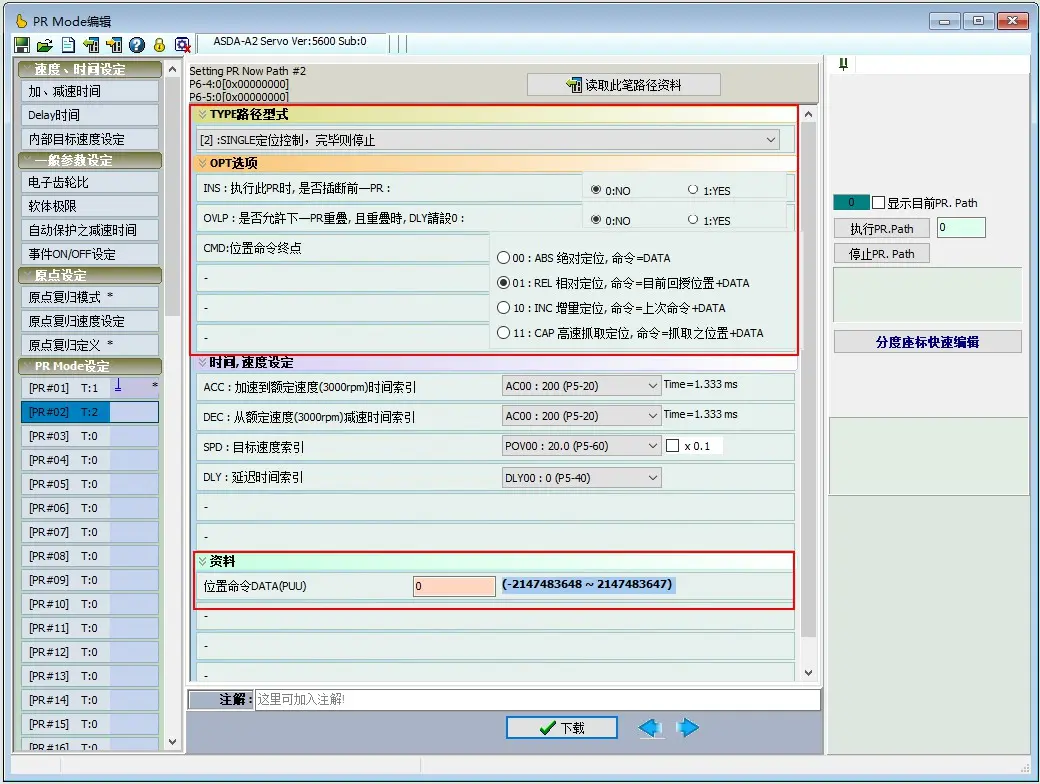
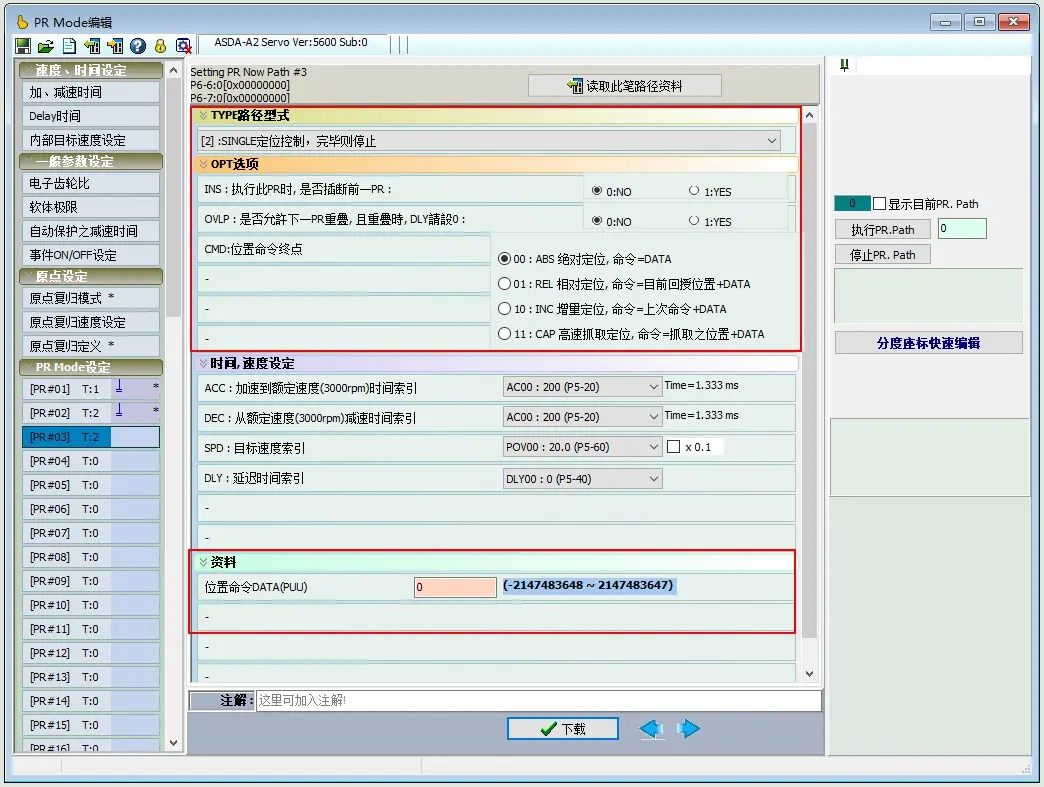
千千万万要记得下载到驱动器 千千万万要记得下载到驱动器 千千万万要记得下载到驱动器
好了,伺服的步骤就大致的过了。接下来要说AS系列的设置了,也是重要的一步。
AS-PLC步骤
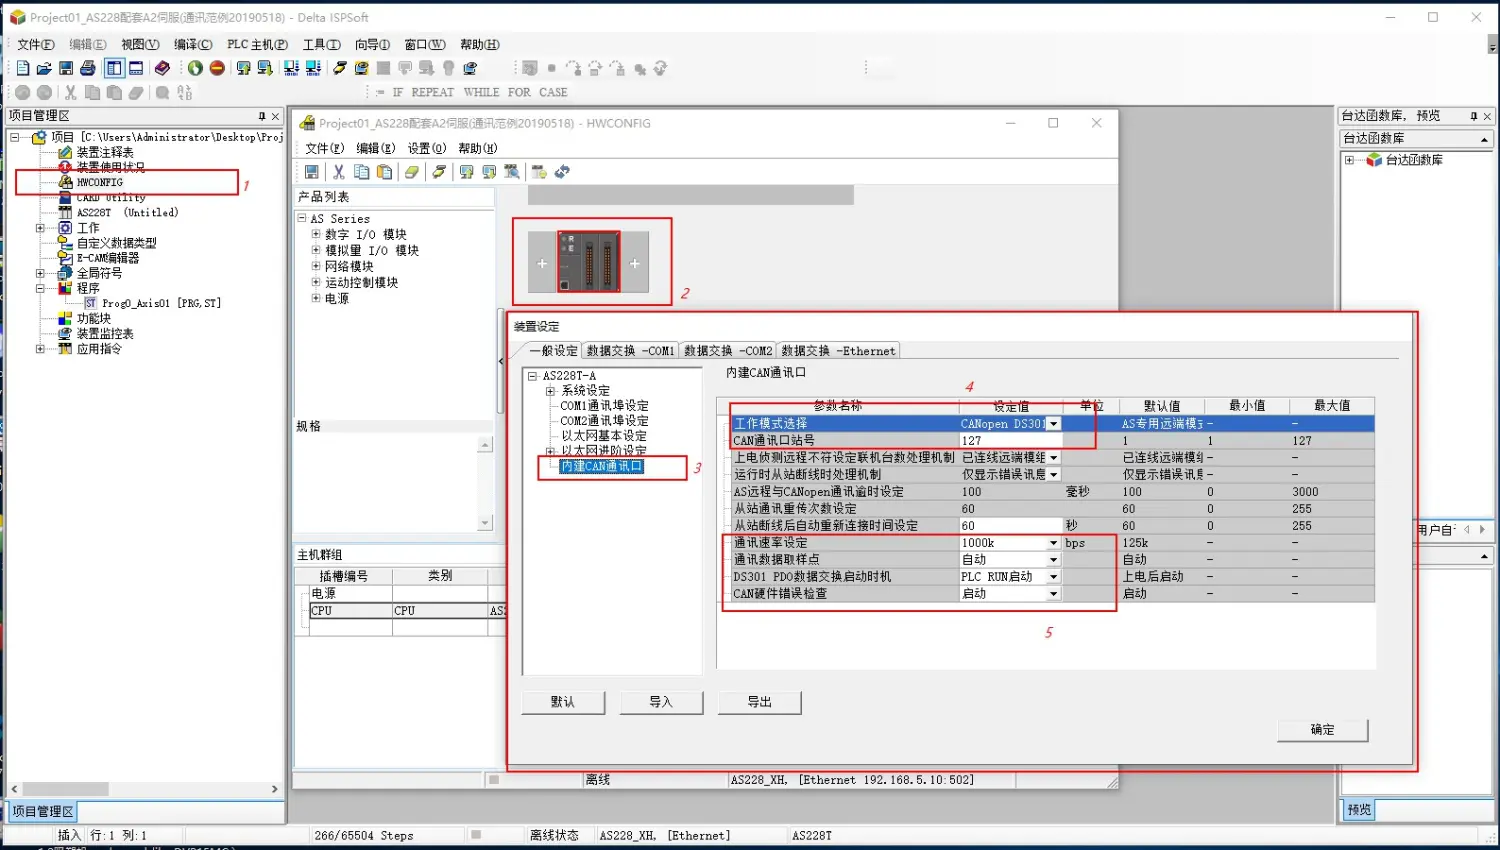
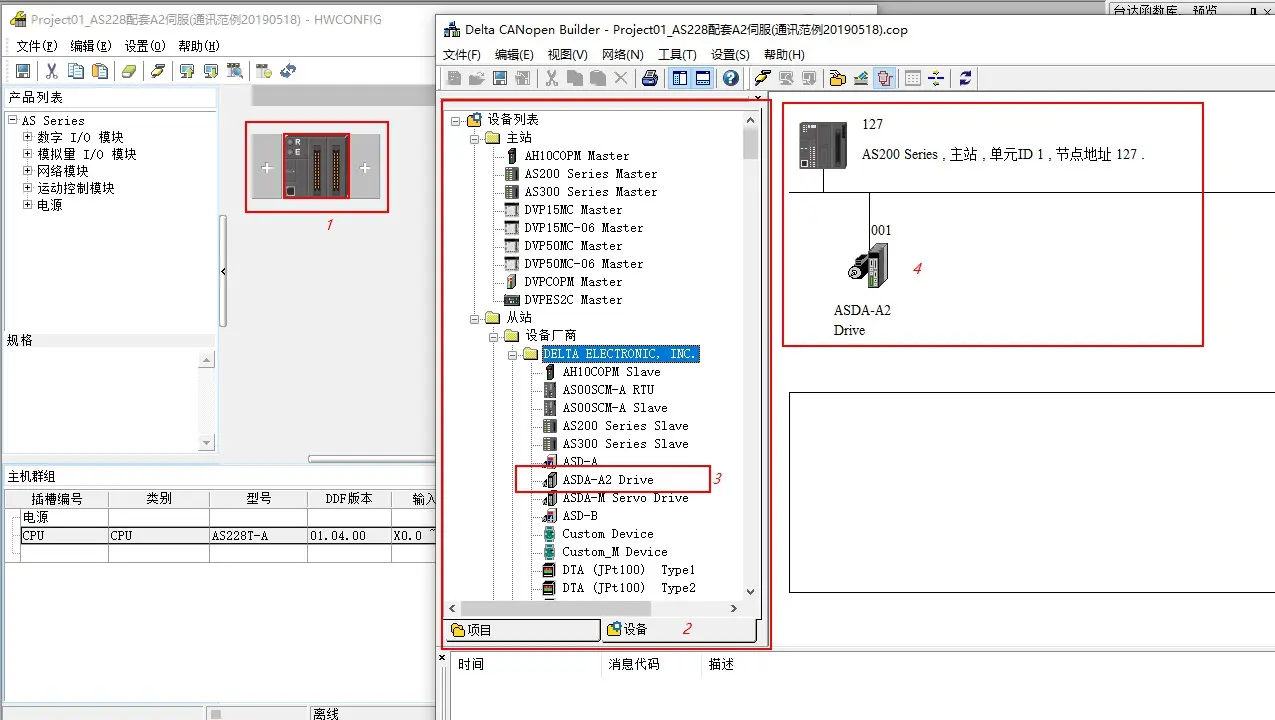
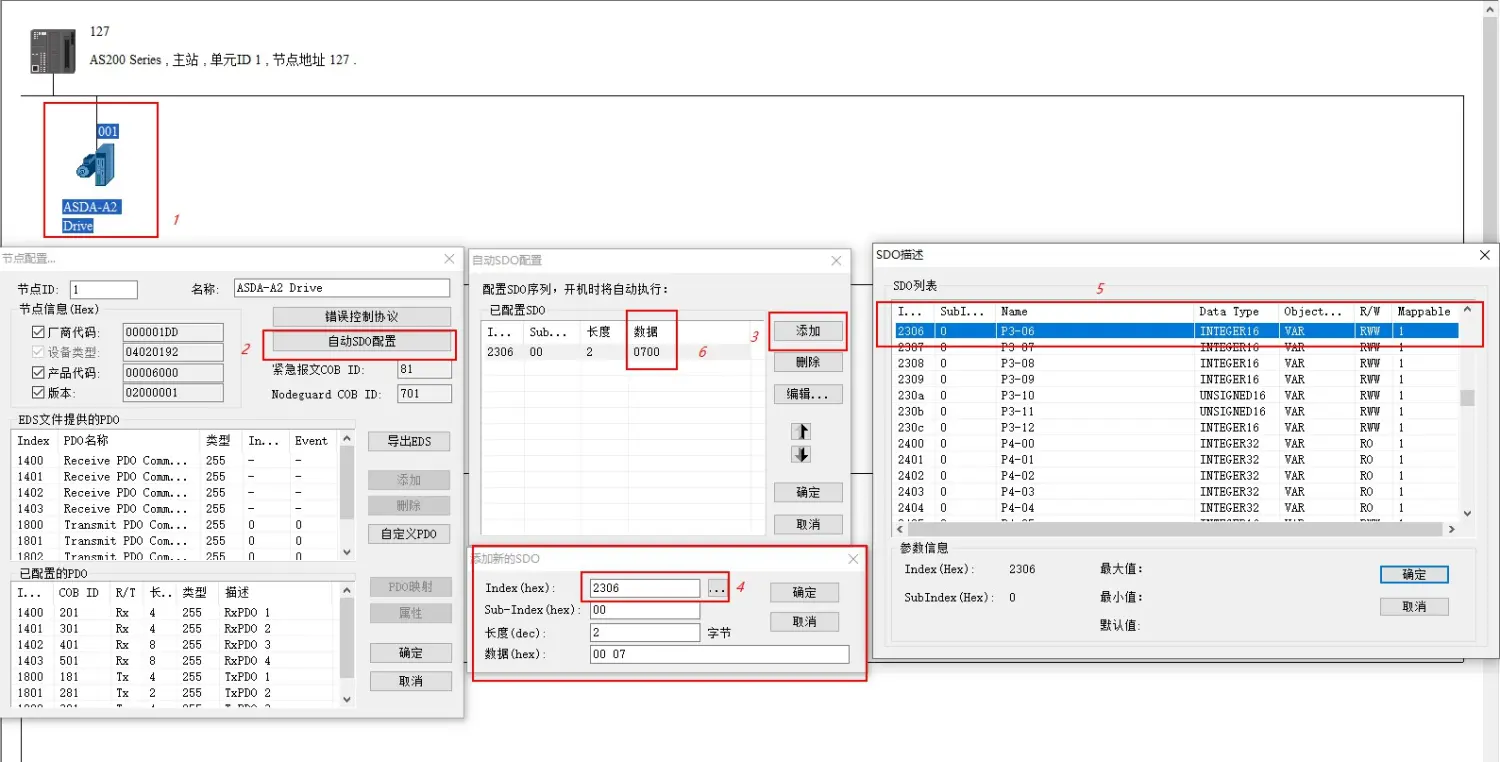
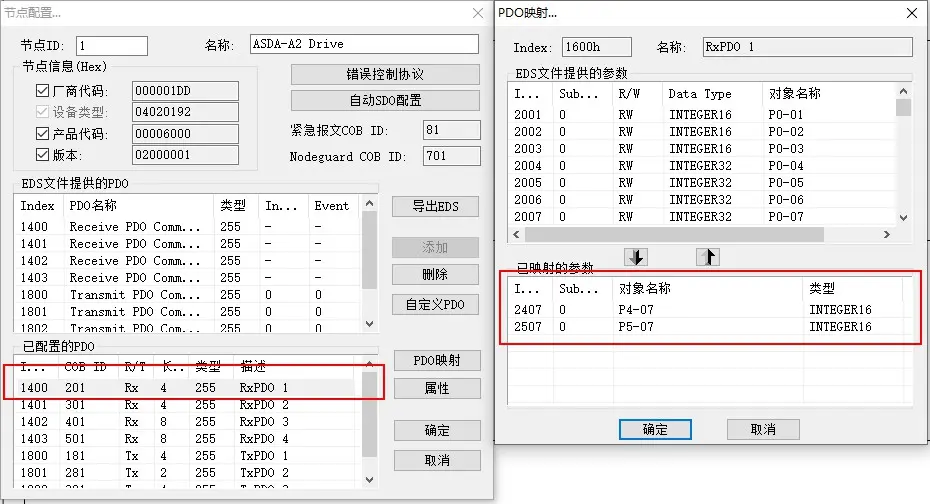
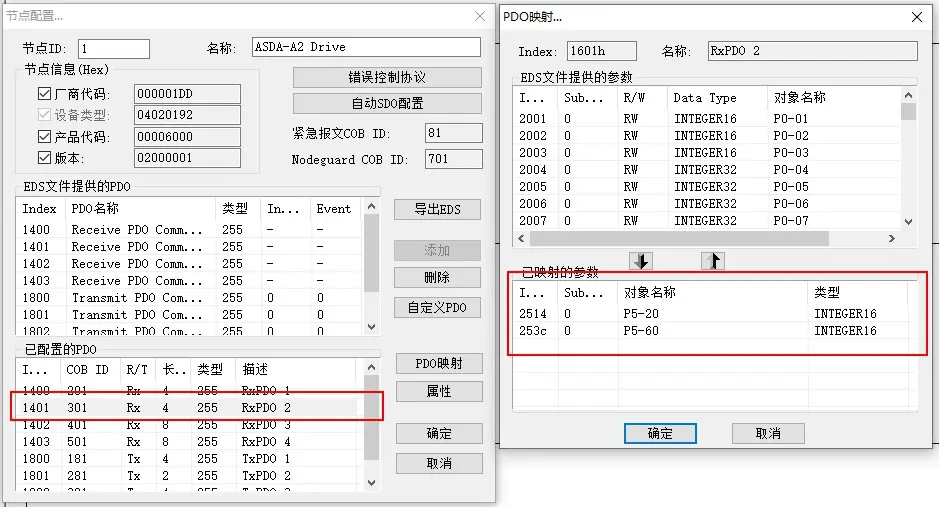
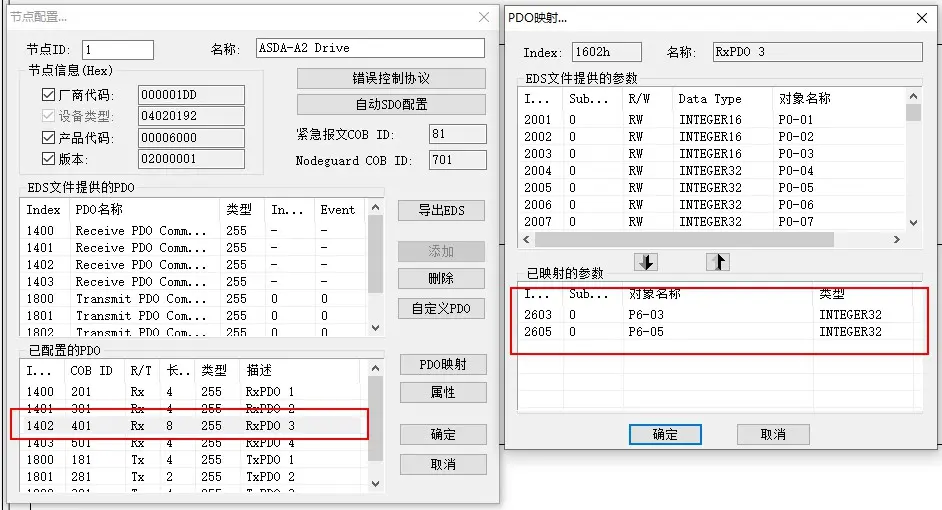
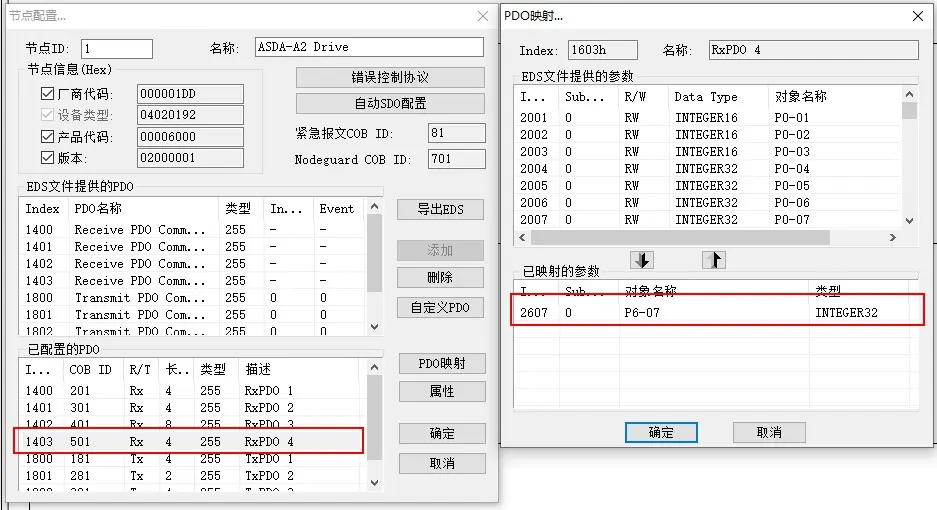
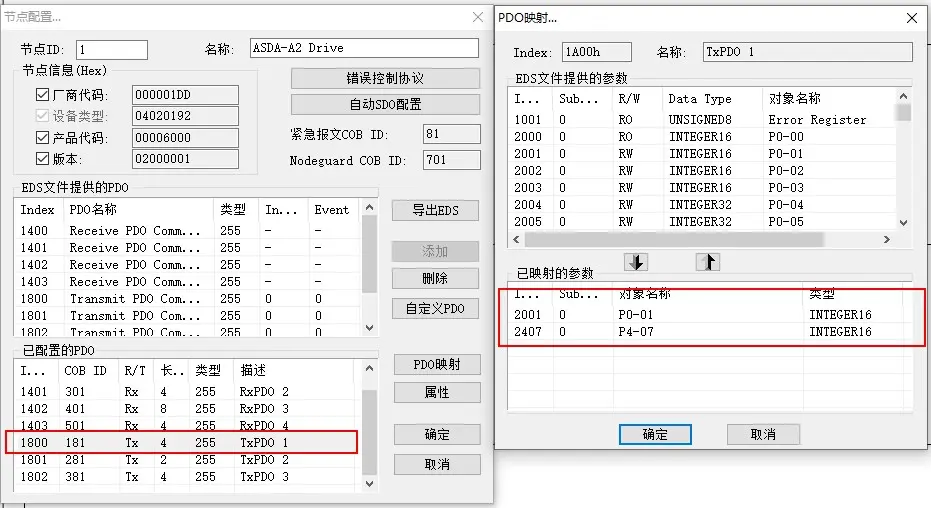
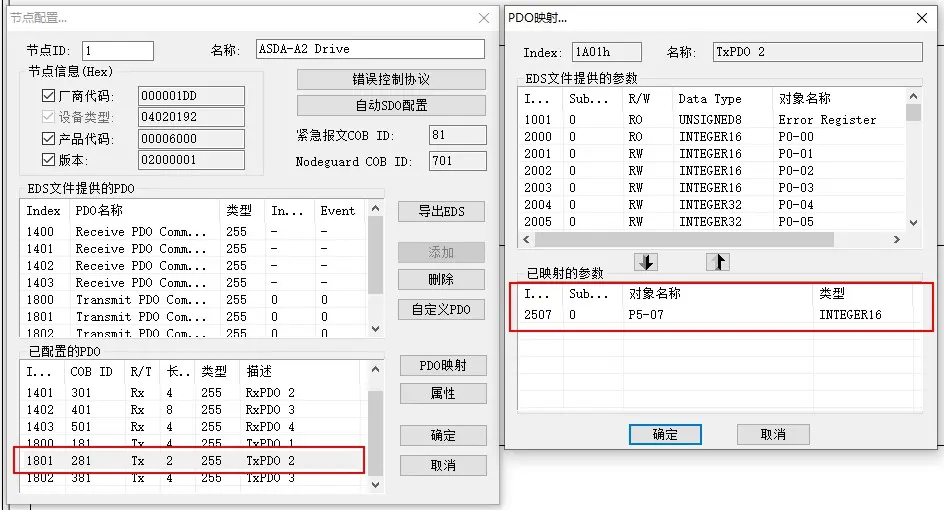
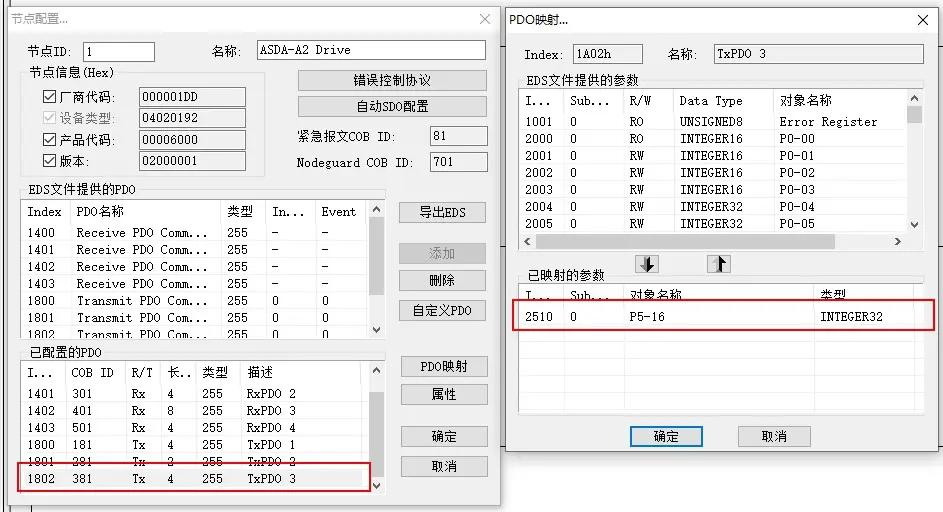
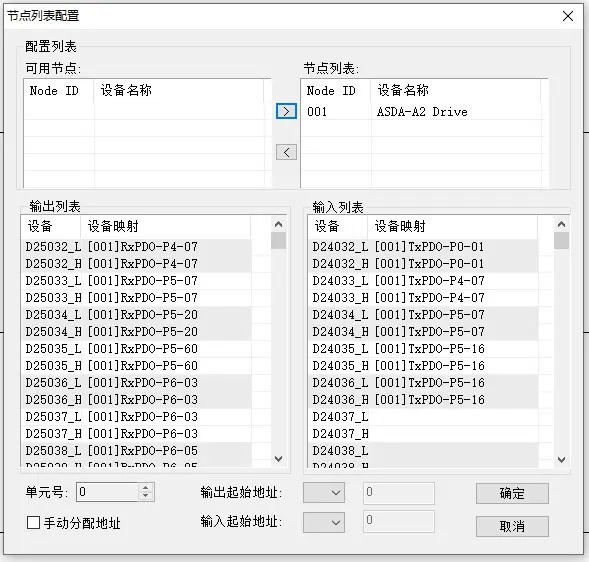
千千万万要记得下载到PLC 千千万万要记得下载到PLC 千千万万要记得下载到PLC
本文是林建原创博文,转载需注明出处!谢谢~
林建 Log: 2019-06-04 发布本文